
ابزارهای آنلاین رایگان مهندسی برای درایوهای ماشین الکتریکی: طراحی کنترلر PI جریان برای PMSM، IPMSM، EESM و موتورهای القایی، به همراه ماشینحسابهای الکترونیک قدرت، تحلیل حرارتی و دینامیک خودروی برقی.
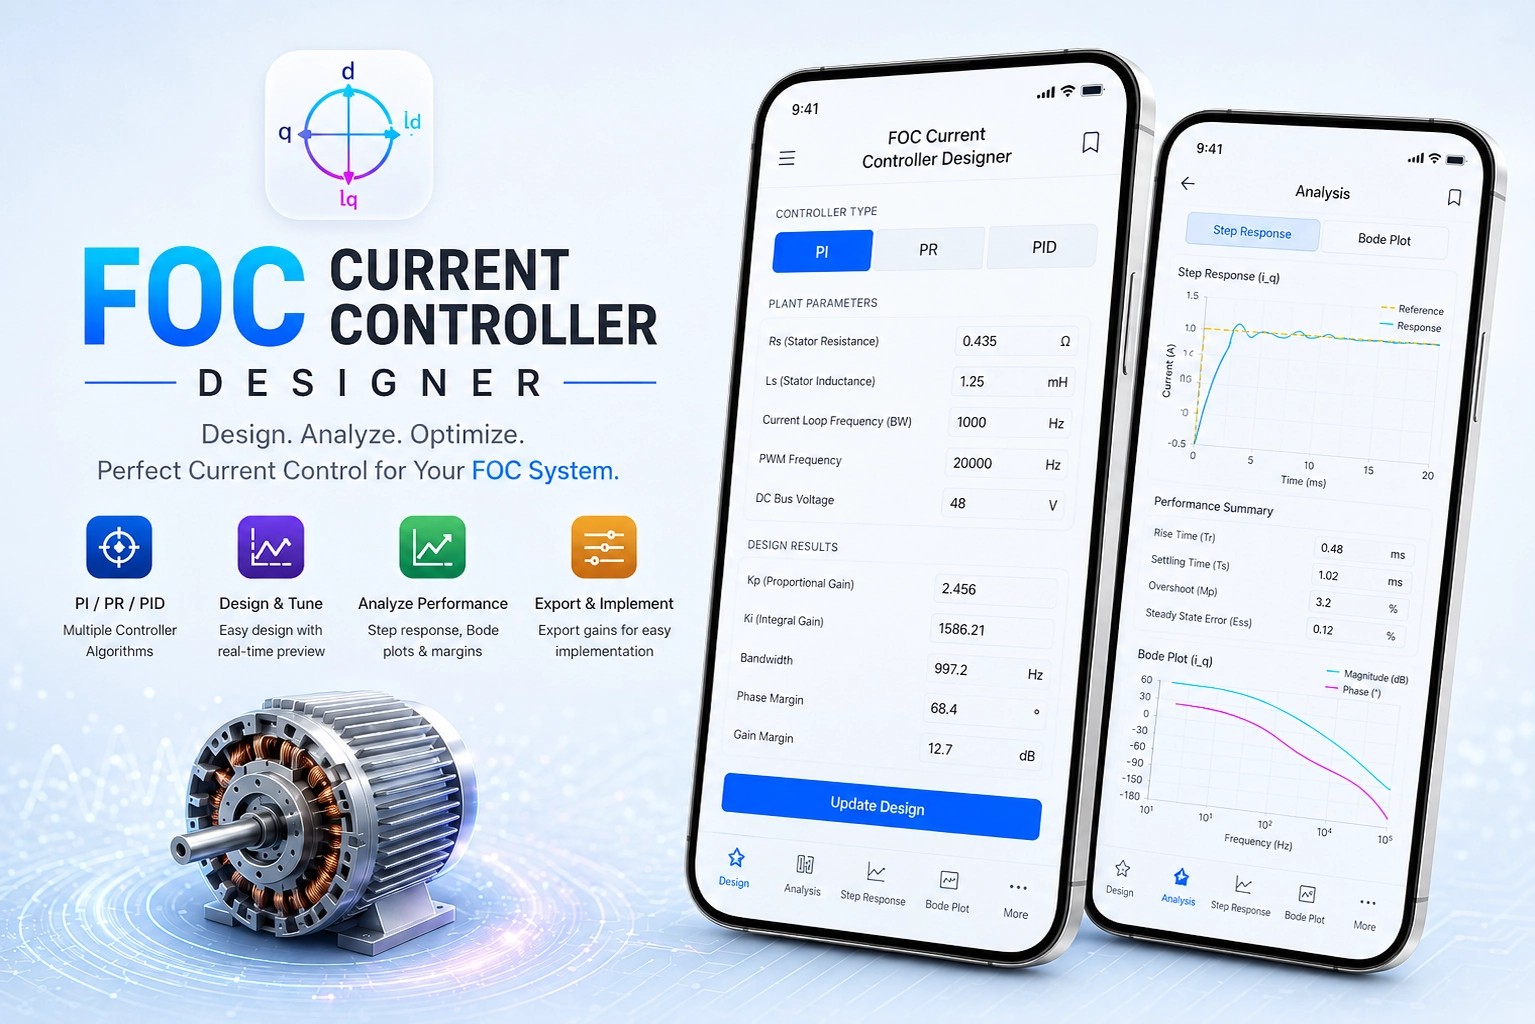
طراحی کنترلر PI جریان در حوزه فرکانس برای درایوهای ماشین الکتریکی AC. شامل تحلیل پایداری، نمودار بود و تولید کد C برای میکروکنترلر. مناسب برای EESM، IPMSM و موتور القایی.
بهزودی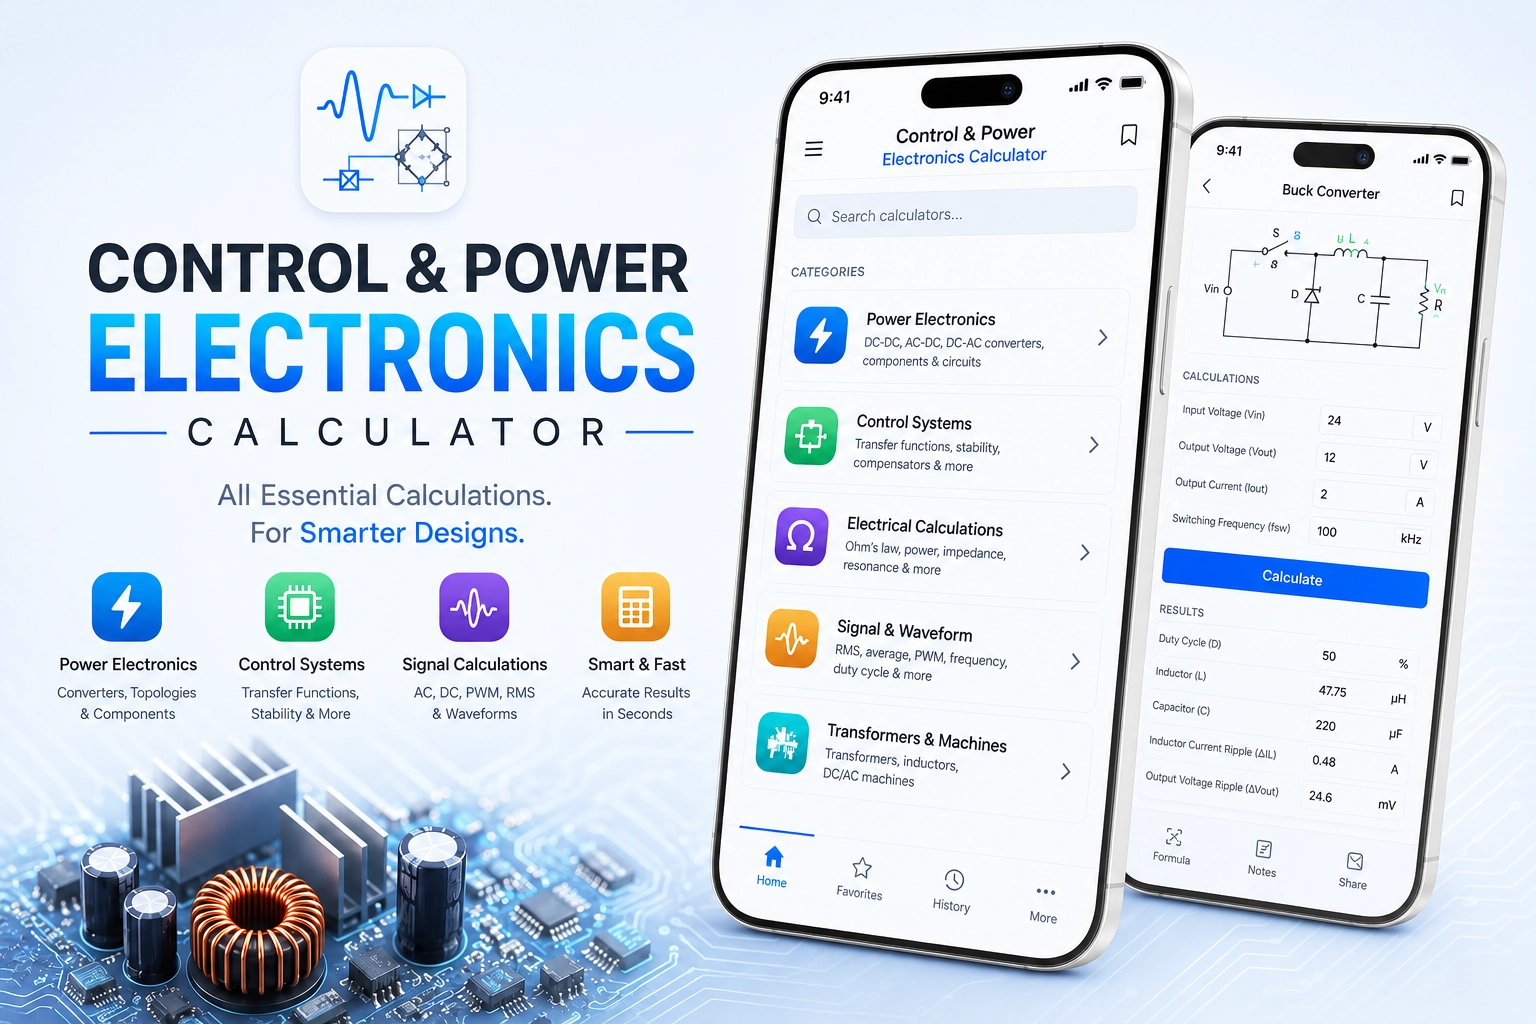
ماشینحساب مهندسی برای کنترل موتور، الکترونیک قدرت، فریمور امبدد، آنالیز حرارتی و محاسبات پیشرانش EV. شامل مدل گشتاور PMSM/IPMSM/EESM، SVPWM، طراحی کنترلر PI، مبدلهای باک و بوست، رفتار حرارتی و مقاومت جاده.
بهزودیآموزشهای عملی رزبری پای شامل GPIO، PWM، اندازهگیری جریان با حسگر ACS712 و ADC 32-بیتی ADS1263، کنترل حلقهبسته PI و MPC افق محدود روی درایور MOSFET و اسکوپ بلادرنگ UDP از برد کنترل F28388D.
آشنایی عملی با خروجی GPIO و سیگنالهای دیجیتال. یک LED وصل کنید، یک اسکریپت پایتون بنویسید و آن را مستقیماً از طریق پینهای GPIO کنترل کنید، نقطه شروع کلاسیک برنامهنویسی سختافزار.
مبتدی
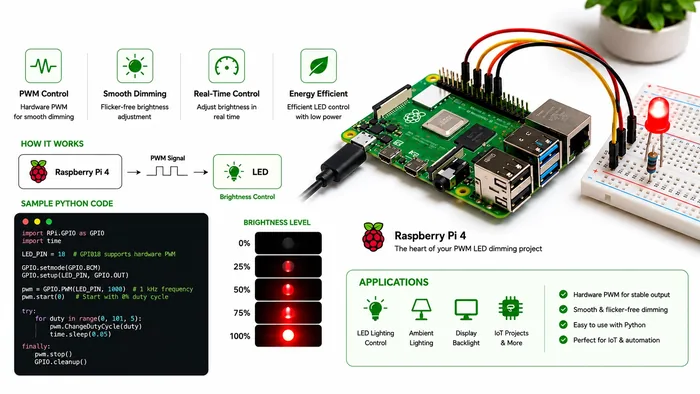
از مدولاسیون پهنای پالس (PWM) برای کنترل نرم روشنایی LED استفاده کنید. نمایشی عملی از اینکه چگونه PWM فاصله بین خروجیهای دیجیتال و کنترل شبهآنالوگ را پر میکند، که پایه اصلی درایو موتور و مبدلهای قدرت است.
مبتدی تا متوسط
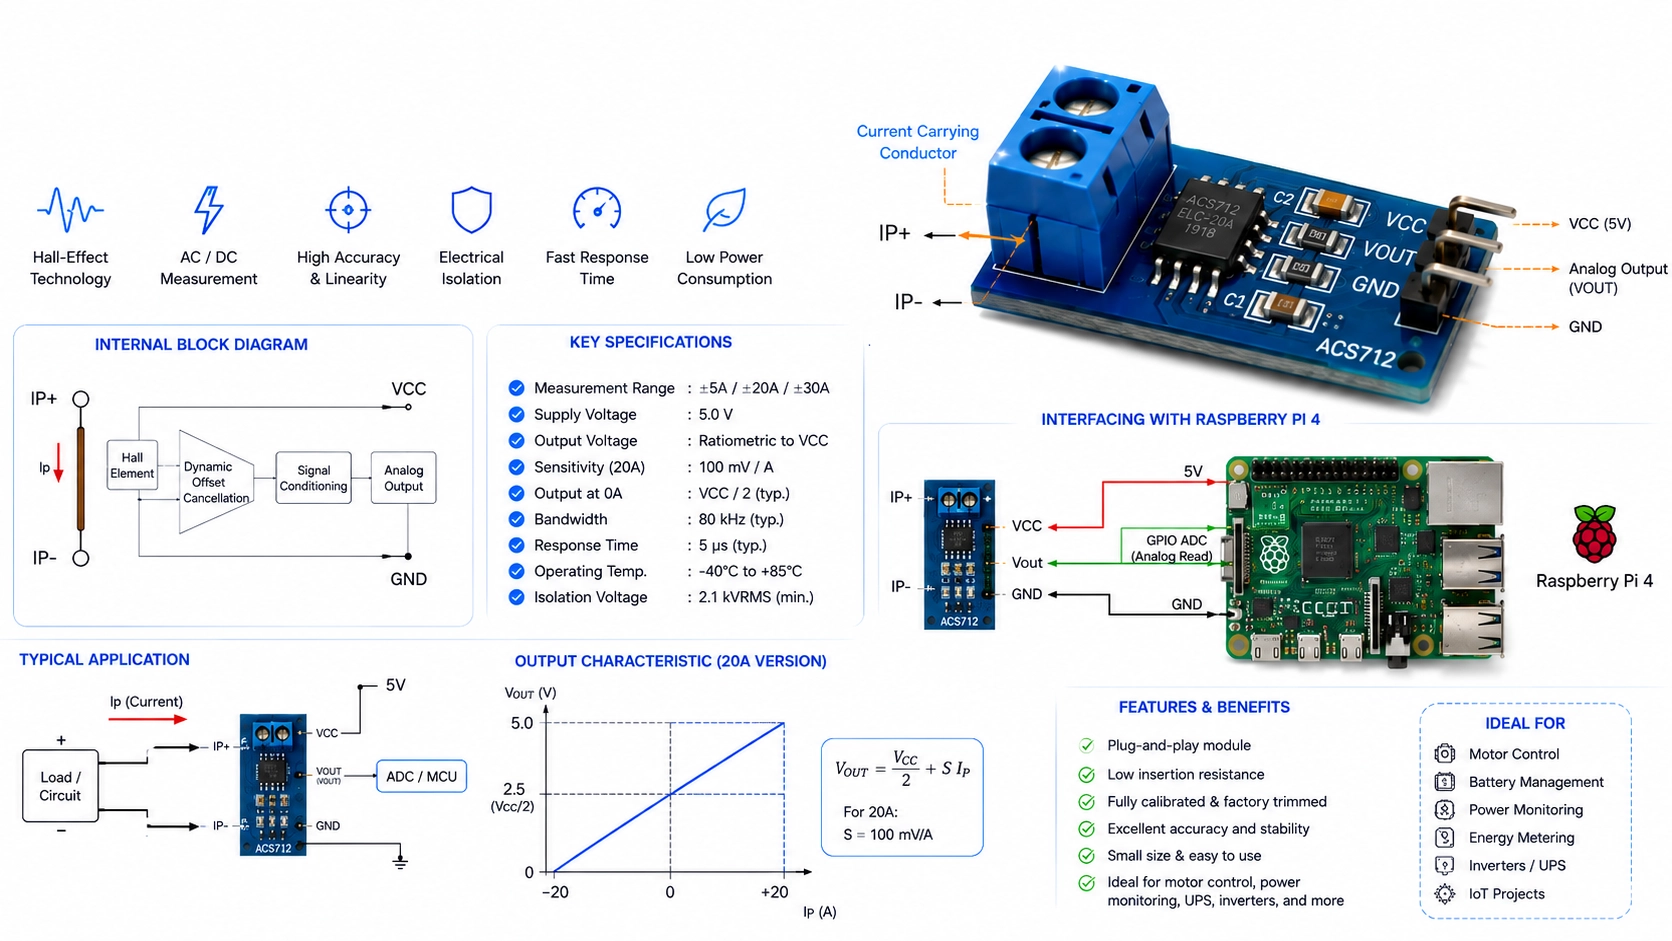
جریان DC/AC واقعی را با سنسور هالافکت ACS712 و کارت ADC ۳۲ بیتی ADS1263 از طریق SPI بخوانید. شامل اندازهگیری دیفرانسیلی، ارتباط SPI و تبدیل مقادیر خام ADC به واحدهای مهندسی.
متوسط
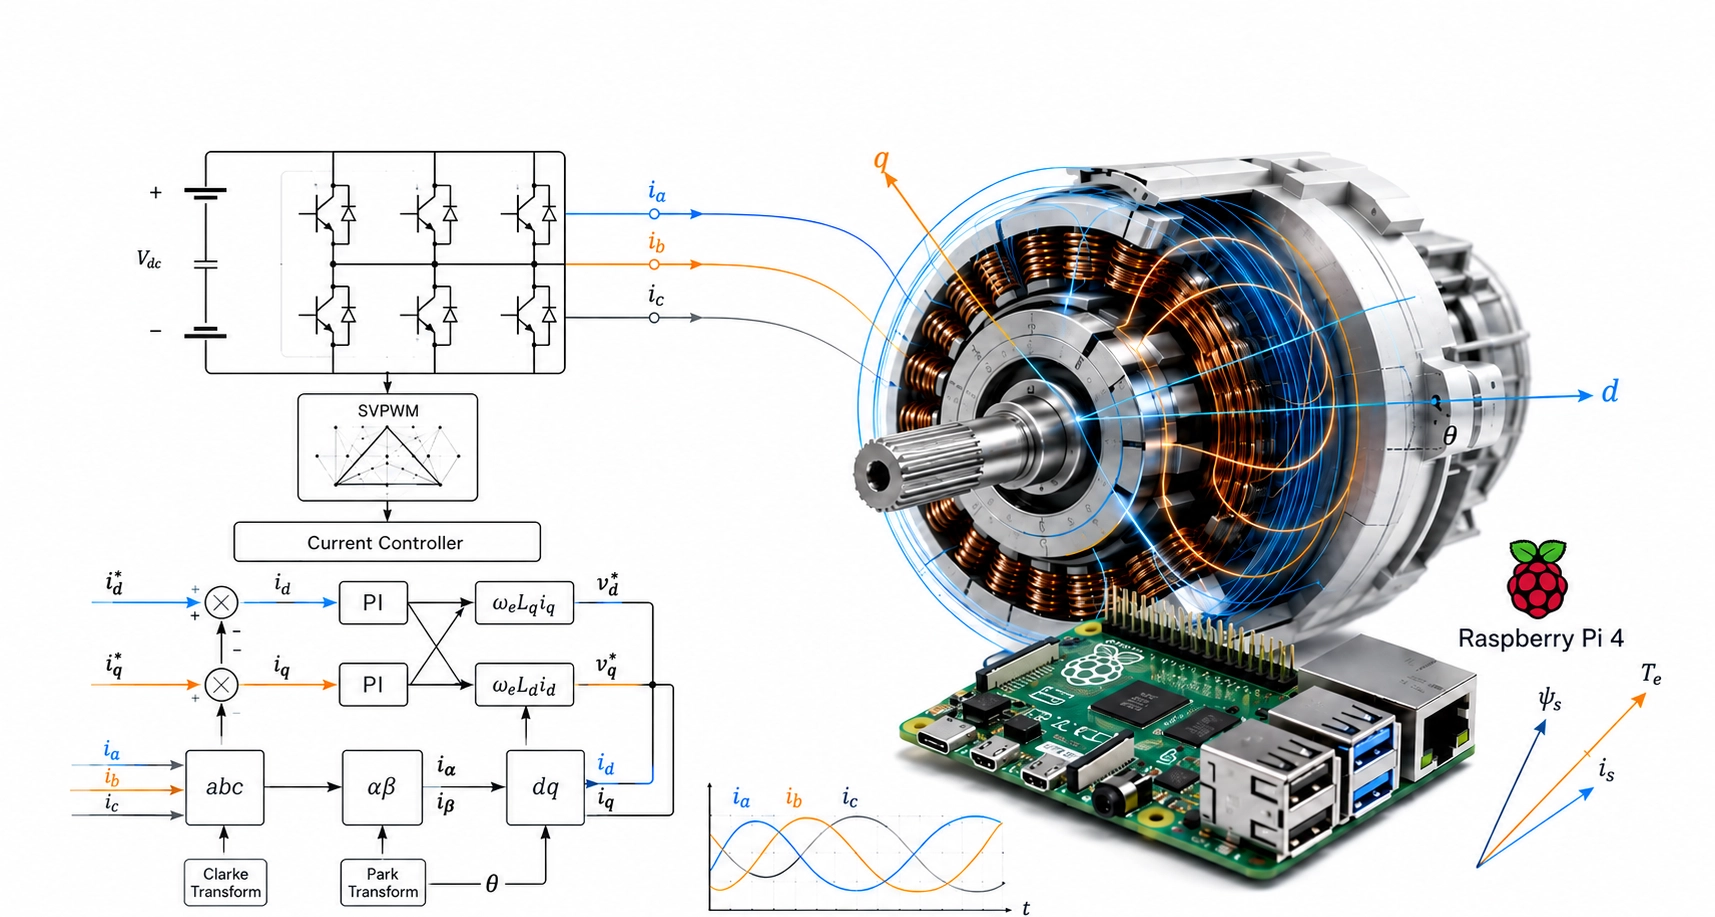
یک کنترلکننده PI جریان حلقهبسته کامل روی رزبری پای. ماژول MOSFET D4184 یک بار مقاومتی را سوئیچ میکند در حالی که ACS712 فیدبک جریان را فراهم میکند، نمایش عملی همان حلقه کنترلی که در الکترونیک قدرت صنعتی استفاده میشود.
متوسط تا پیشرفته
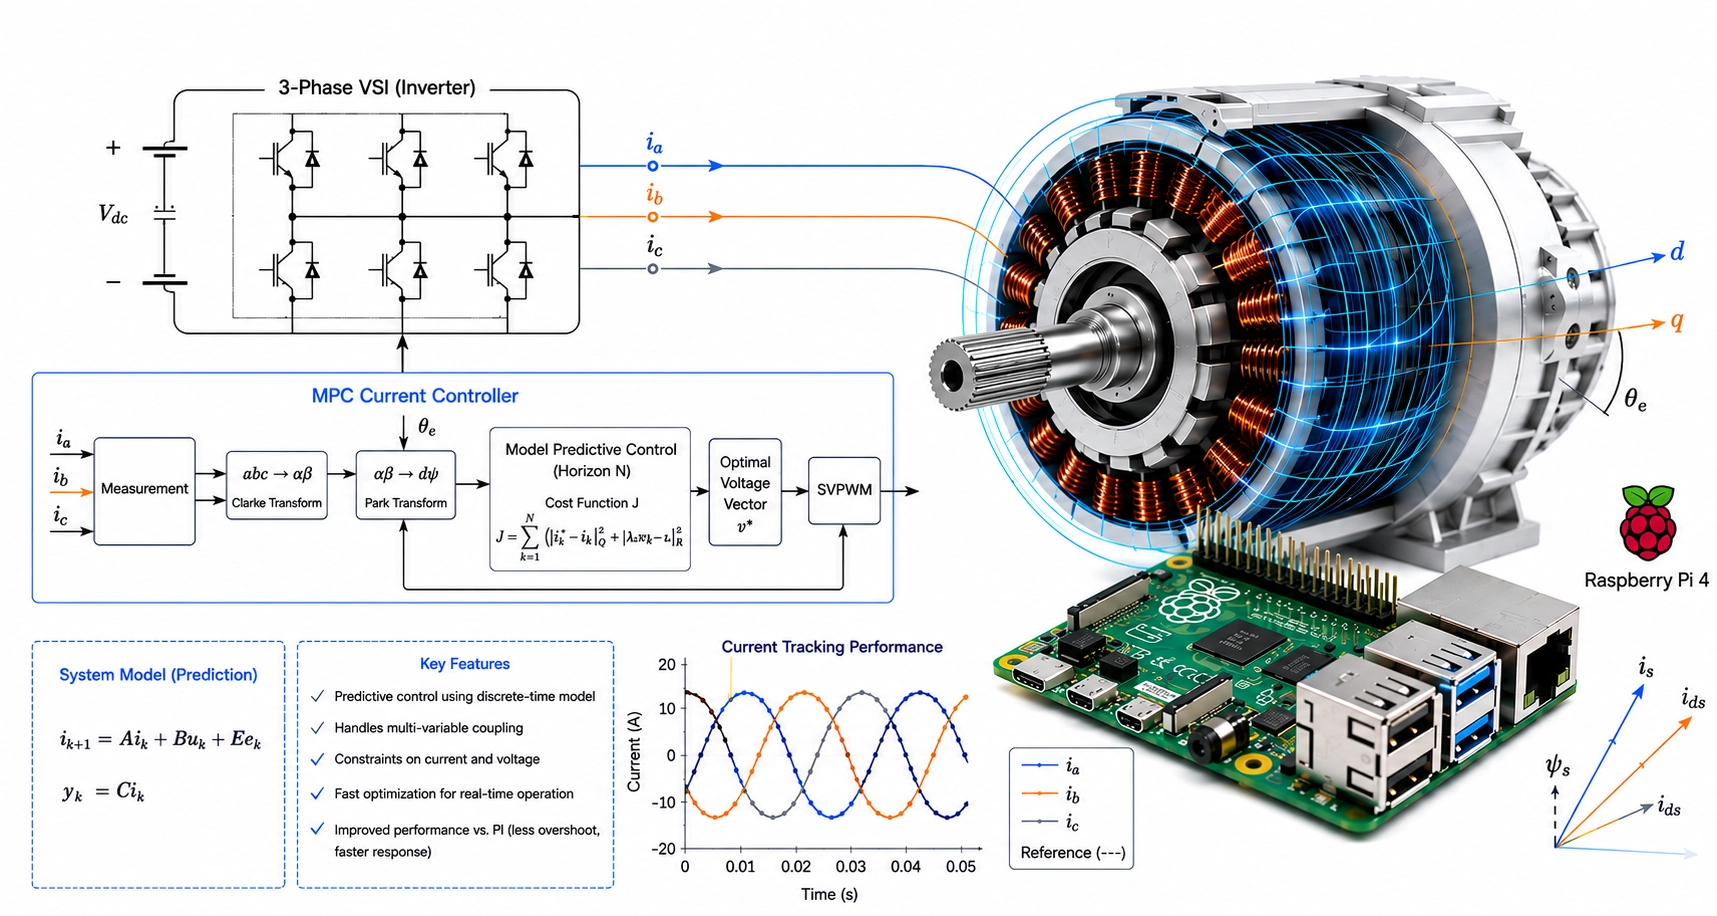
یک کنترلکننده پیشبین مدل (MPC) با افق محدود و قید، روی همان سختافزار MOSFET و ACS712 پروژه ۰۴. مدل پلنت را بهصورت آنلاین از یک تست پله شناسایی میکند، ماتریس بهره بهینه را از پیش محاسبه و بهینهسازی کامل با قید را در ~۴۸۰ هرتز اجرا میکند، بدون نیاز به تنظیم دستی.
پیشرفته
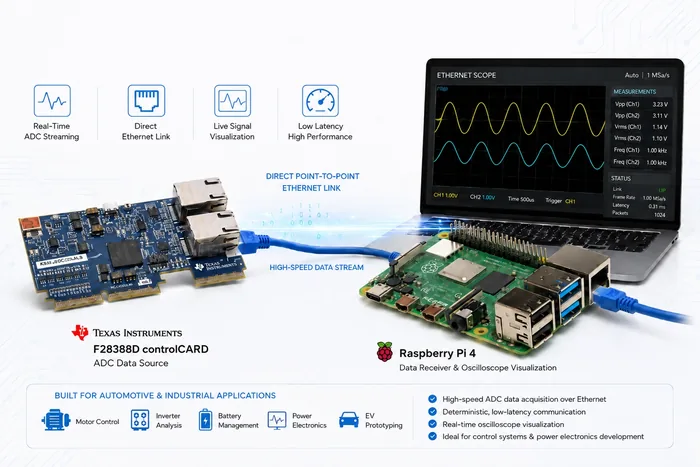
جریان ADC از برد کنترل F28388D را روی یک لینک اترنت نقطهبهنقطه دریافت میکند و آن را به صورت اسیلوسکوپ زنده نمایش میدهد. کانال ADCINA0 با نرخ ۱۰ کیلوهرتز نمونهبرداری میشود و در بستههای UDP ۵۰ نمونهای با نرخ ۲۰۰ بسته در ثانیه ارسال میگردد، با تلفات صفر در بازههای چنددقیقهای. سمت پای، یک شنونده UDP چندنخی و بافر حلقوی محدود دارد که از دو روش قابل دسترسی است: یک شنود CLI برای راهاندازی و عیبیابی، و داشبورد Streamlit و Plotly با شاخصهای زنده (جریان فعلی، میانگین، کمینه، بیشینه، RMS، نرخ بسته، درصد تلفات، زمان فعال بودن لینک)، دکمه توقف و خروجی CSV. تجزیهکننده بسته باینری تنها مرجع قالب سیم است و بایتبهبایت با فرستنده میانافزار همخوان نگه داشته میشود.
پیشرفته
میزبان فرمان و مصورسازی سمت پای برای کنترلر جریان سنکرون F28388D روی اینورتر GaN ۴۸ ولت. پای بستههای فرمان باینری را با نرخ ۲۰۰ هرتز روی UDP ارسال میکند (مرجع Id/Iq، فرکانس الکتریکی، پارامترهای پلنت، enable/reset) و تلهمتری ۵ کیلوهرتزی را روی پورت دوم دریافت میکند. داشبورد چهارپنلی Streamlit و Plotly مرجع در برابر اندازهگیری Id/Iq، سه جریان فاز و ولتاژ باس DC را نمایش میدهد، با رمزگشای زنده پرچمهای اضافهجریان و watchdog. CRC-16-CCITT روی هر بسته. توضیحات کامل در README مخزن GitHub.
پیشرفته
پروژههای فریمور روی DSP دوهستهای C28x مدل TI F28388D با برد اینورتر GaN ۴۸ ولت BOOSTXL-3PhGaNInv: GPIO، SVPWM سهفاز با نمونهبرداری ADC همگام، کنترلر PI جریان روی CLA، حفاظت سختافزاری اضافهجریان CMPSS، استریم اترنت lwIP و کنترل جریان سنکرون Field-Oriented روی UDP.
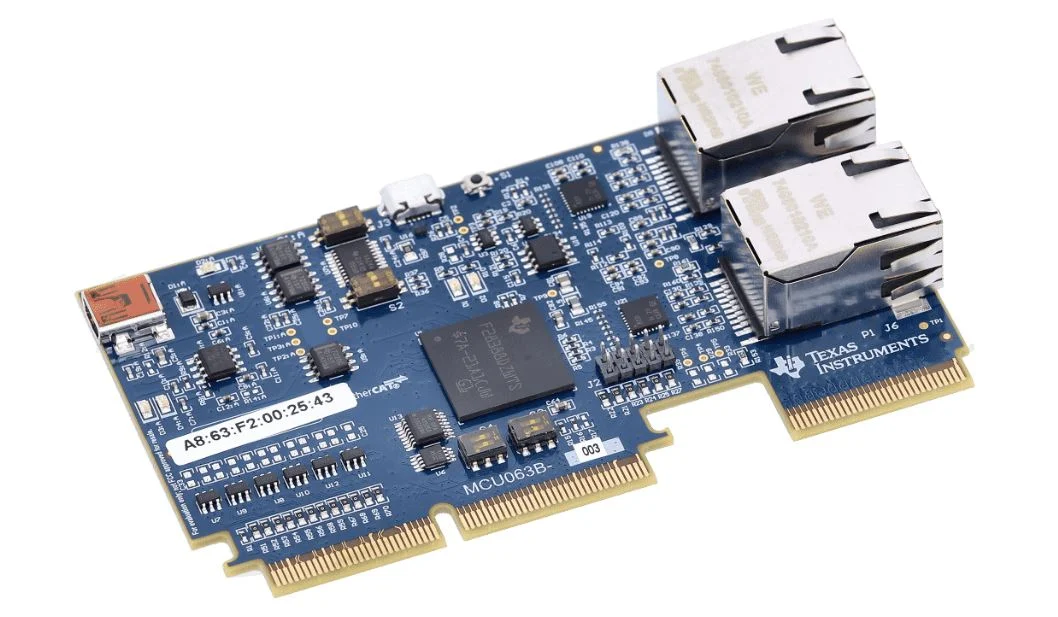
تأیید راهاندازی سختافزار برای controlCARD مدل TMDSCNCD28388D. LED داخلی D1 را از طریق GPIO31 با فرکانس ۱ هرتز چشمک میزند تا صحت درخت کلاک، زیرسیستم GPIO و اتصال دیباگ JTAG را پیش از اجرای هر فریمور کاربردی تأیید کند.
مبتدی
PWM بردار فضایی سهفاز را با فرکانس ۲۰ کیلوهرتز روی برد اینورتر BOOSTXL-3PHGANINV از طریق ماژولهای ePWM1/2/3 با dead-time تولید میکند. ADC در قله موج حامل PWM بهصورت همزمان فعال میشود تا جریان را در نقطه حداقل ریپل نمونهبرداری کند، در حالی که یک task اختصاصی CLA نتیجه را موازی با CPU اصلی میخواند. دادههای سکتور، سیکلهای کاری و ADC با نرخ ۱۰ هرتز از طریق UART ارسال میشوند.
متوسط تا پیشرفته
یک کنترلر جریان PI با فرکانس ۲۰ کیلوهرتز که بهطور کامل روی پردازنده همکار CLA در F28388D اجرا میشود و CPU اصلی C28x را برای تولید مرجع و تلهمتری سریال آزاد میگذارد. بهرهها بر اساس هدف پهنای باند (ωc = 2π×1000 rad/s) طراحی و در قالب فرم افزایشی گسستهسازی شدهاند که ضد اشباع ذاتی را بدون نیاز به منطق اضافی فراهم میکند. وظیفه CLA در کمتر از ۲ میکروثانیه اجرا میشود، توسط وقفه اتمام تبدیل ADC فعال میگردد و سیکل کاری جدید را در RAM پیام مشترک برای ISR ePWM مینویسد. یک اسکریپت Python دادههای تلهمتری سریال با نرخ ۱۰ هرتز را میخواند و پاسخ بود اندازهگیریشده را در مقابل منحنی تئوری حلقه باز رسم میکند.
پیشرفته
حفاظت سختافزاری اضافهجریان برای یک پایه اینورتر GaN با استفاده از CMPSS و Trip Zone های ePWM در F28388D. مقایسهگر جریان فاز را با آستانههای ±۸ آمپر کاملاً در سختافزار بررسی میکند و خروجیهای ePWM1 را در کمتر از ۱۰۰ نانوثانیه بدون دخالت CPU به صفر میرساند. یک پنجره بلانکینگ فیلتر دیجیتالی ۳۲ نمونهای نویز ناشی از ترانزیشنهای سوئیچینگ را حذف میکند. از هر دو حالت تریپ CBC و OST پشتیبانی میشود، یک ISR تریپ رویدادهای خطا را در بافر حلقوی ۱۶ تایی ذخیره میکند، و دادههای جریان و خطا با نرخ ۱۰ هرتز از طریق UART ارسال میشود. یک آزمون تزریق خطای نرمافزاری بهصورت خودکار در راهاندازی مسیر حفاظت را از ابتدا تا انتها تأیید میکند.
پیشرفته
میانافزار دوهستهای که F28388D را به یک frontend اسکوپ متصل به اترنت تبدیل میکند. هسته C28x CPU1 کانال ADCINA0 را با نرخ ۱۰ کیلوهرتز نمونهبرداری میکند (ePWM1 SOCA تریگر ADC-A SOC0)، هر نتیجه را به ولت تبدیل میکند و در یک حلقه شناور ۱۲۸ تایی در MSGRAM مشترک منتشر میسازد. هسته Cortex-M4 (CM) بسته lwIP NO_SYS را روی MAC اترنت تراشه با IP ثابت 192.168.10.10 بالا میآورد، حلقه را با SysTick یک میلیثانیهای میخواند و ۵۰ نمونه در هر بسته UDP، ۲۰۰ بسته در ثانیه ارسال میکند. CPU1 هسته CM را با Device_bootCM طبق ترتیب سختگیرانه فلش دوهستهای F2838x بوت میکند. سرتاسری با گیرنده رزبری پای، تلفات صفر در بازههای چنددقیقهای تأیید شده است.
پیشرفته
کنترلر جریان Field-Oriented Control برای یک بار سهفاز RL روی اینورتر GaN ۴۸ ولت BOOSTXL-3PhGaNInv، که از طریق اترنت توسط یک رزبری پای ۴ فرمان داده میشود. CPU1 پایپلاین ۲۰ کیلوهرتزی کلارک → پارک → PI دوگانه → پارک معکوس → SVPWM را داخل ISR رویداد EOC کانال ADCA1 اجرا میکند (در حدود ۴.۵ میکروثانیه از دوره سوئیچینگ ۵۰ میکروثانیه بسته میشود). بهرههای قطبصفر IMC، ضد اشباع به روش back-calculation، decoupling پیشخور بین دو محور و یک لایه حفاظت سختافزاری (اضافهجریان، اضافه/کاهش ولتاژ، watchdog اترنت). هسته Cortex-M4 lwIP NO_SYS را اجرا میکند و دو سوکت UDP را از طریق مِیلباکسهای MSGRAM به CPU1 پل میزند. CRC-16-CCITT روی هر بسته. توضیحات کامل در README مخزن GitHub.
پیشرفته
انیمیشنهای پایتون و Matplotlib از مفاهیم پایه کنترل موتور: اصل Space Vector PWM، تبدیلهای کلارک و پارک، تفکیک جریان dq در PMSM، ناظر PLL برای back-EMF در سرعت پایین، حلقه کامل FOC با ناظر اغتشاش بار و مقایسه کنترلر PI بردار مختلط با PI کلاسیک.
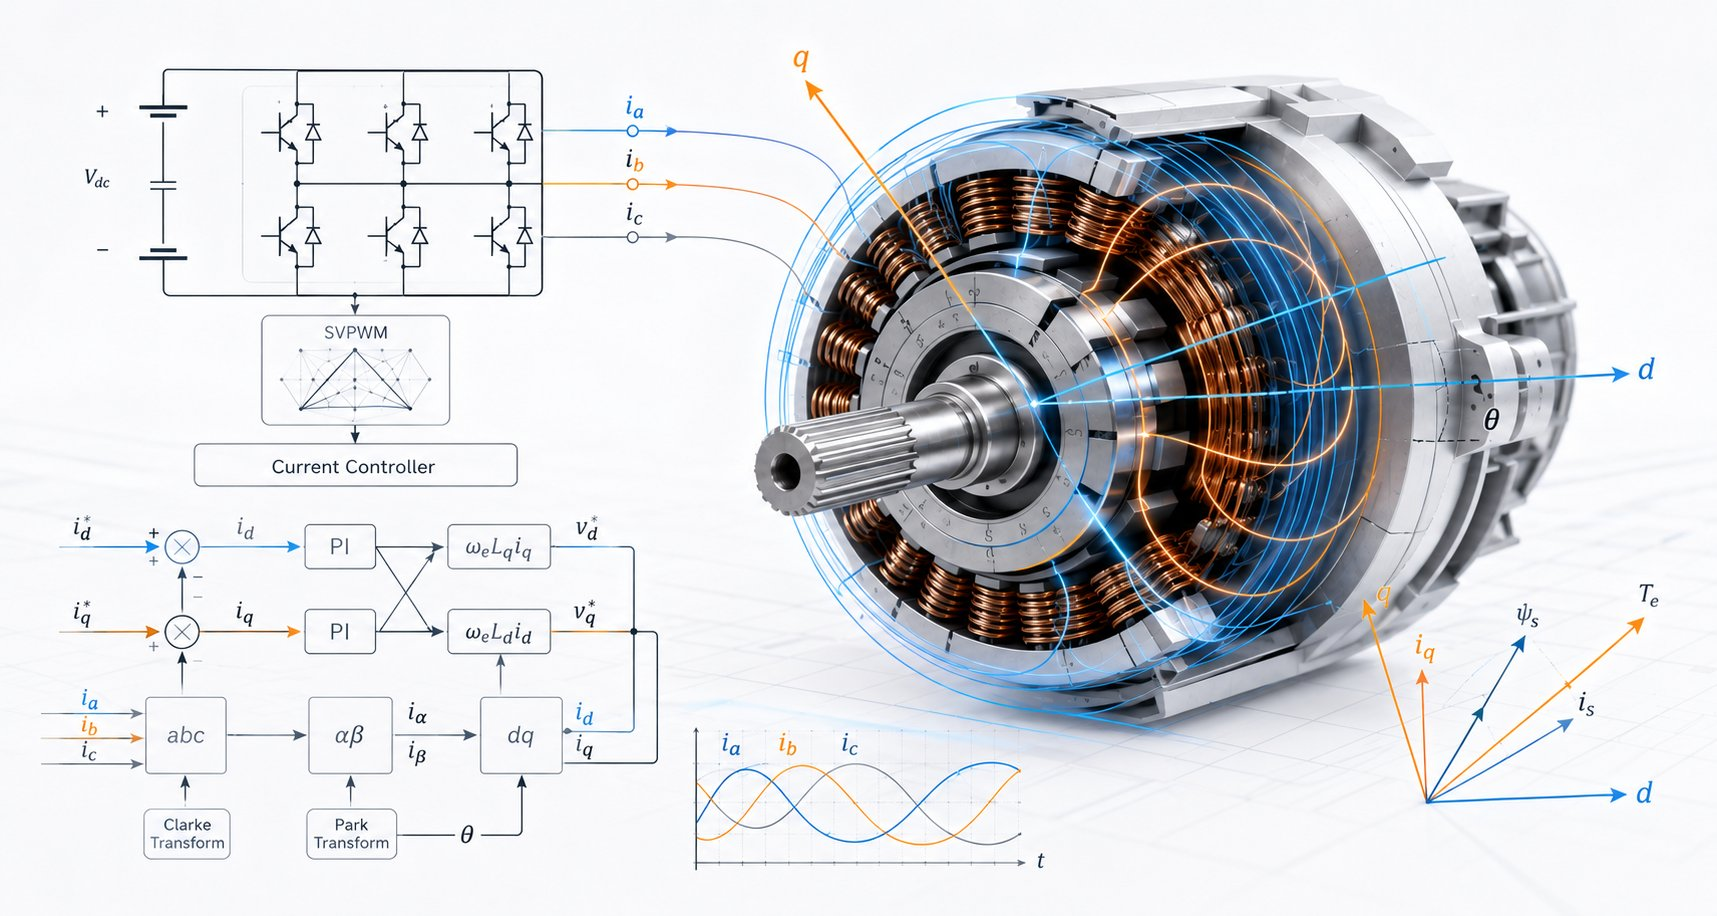
انیمیشنی شفاف که نشان میدهد SVPWM چگونه الگوی سوئیچینگ ۷ بخشی اینورتر را از یک بردار ولتاژ مرجع دوار میسازد.
۰:۵۹
مرور تصویری تبدیلهای کلارک (αβ) و پارک (dq) که در قلب کنترل برداری موتور قرار دارند.
۰:۵۸
انیمیشن نحوه جداسازی جریانهای d و q در کنترل برداری موتور PMSM و اهمیت آن برای کنترل مستقل گشتاور و شار.
شبیهسازی نشان میدهد ناظر PLL چگونه زاویه Back-EMF را در سرعتهای نزدیک صفر دنبال میکند و خطای فاز در نزدیکی حالت سکون را برجسته میکند.
شبیهسازی کامل حلقه بسته FOC موتور PMSM با برآورد لحظهای گشتاور بار و نمایش بلادرنگ سیگنالها در کل زنجیره کنترل.
مقایسه جانبی کنترلر PI بردار مختلط در چارچوب سنکرون با PI استاندارد روی یک بار RL، با جاروب فرکانس از ۰ تا ۲۰۰ هرتز و نمودار بود در نقاط کلیدی.
تازههای مهندسی درایو الکتریکی، موتورهای کشش EV، اینورترهای SiC و GaN، معماریهای ۸۰۰ ولت، باتریهای حالت جامد و یادگیری ماشین برای کنترل موتور و پایش وضعیت.
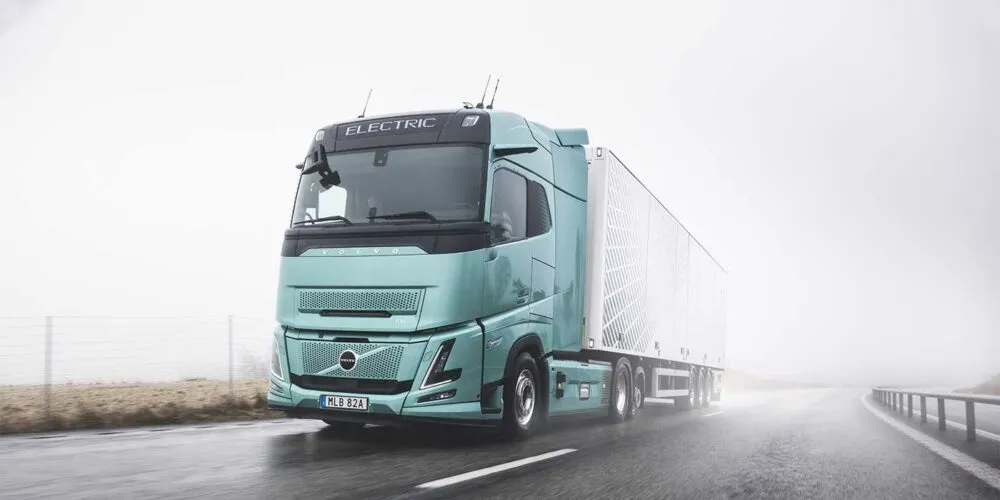
سبد سنگین برقی جهانی ولوو، جایزه بزرگ روز مطبوعاتی IAA Transportation در هانوفر را گرفت. عنوان کامیون بینالمللی سال ۲۰۲۷ (International Truck of the Year 2027) به خانواده چهارمدلی برقی رفت: FH Electric، FM Electric، FMX Electric و FH Aero Electric، همگی روی همان پلتفرم جهانی ساخته میشوند و امسال برای بازارهای صادراتی عرضه شدند. هیئت داوران ۲۴ نفره بینالمللی روی همان ترکیبی تأکید کرد که صنعت یک دهه دنبالش بوده: بردی بهاندازه کافی طولانی برای رقابت با دیزل در سیکلهای کاری واقعی، گستره کاربرد بهاندازه کافی وسیع برای پوشش بلندحمل (Long-Haul)، منطقهای، ساختمانی و توزیعی روی یک شاسی، بازده کلی انرژی بالا، و انعطاف عملیاتی بهشکلی که ناوگان بتواند همان کامیون را بهعنوان تراکتور ۴×۲، شاسی سخت ۶×۲ یا کامیون پیشران ساختمانی به کار بگیرد. این هشتمین پیروزی ولوو در ITOY در مجموع و دومین پیروزی مخصوص FH Electric است که قبلاً در سال ۲۰۲۴ هم تایتل را گرفته بود؛ یعنی نخستین کامیون سنگین باتری-الکتریکی که این جایزه را دو بار برده است. در همان شب، رنو (Renault) جایزه ون سال و زدف (ZF) جایزه قطعات را گرفت و این سه برنده اروپایی را روی سمت گروه ولوو از نمایشگاه قرار داد و سنگینکار باتری-الکتریکی را بهعنوان پلتفرم اصلی سیکل بعدی ITOY قفل کرد.
مهر ۱۴۰۵
بیشتر بخوانید »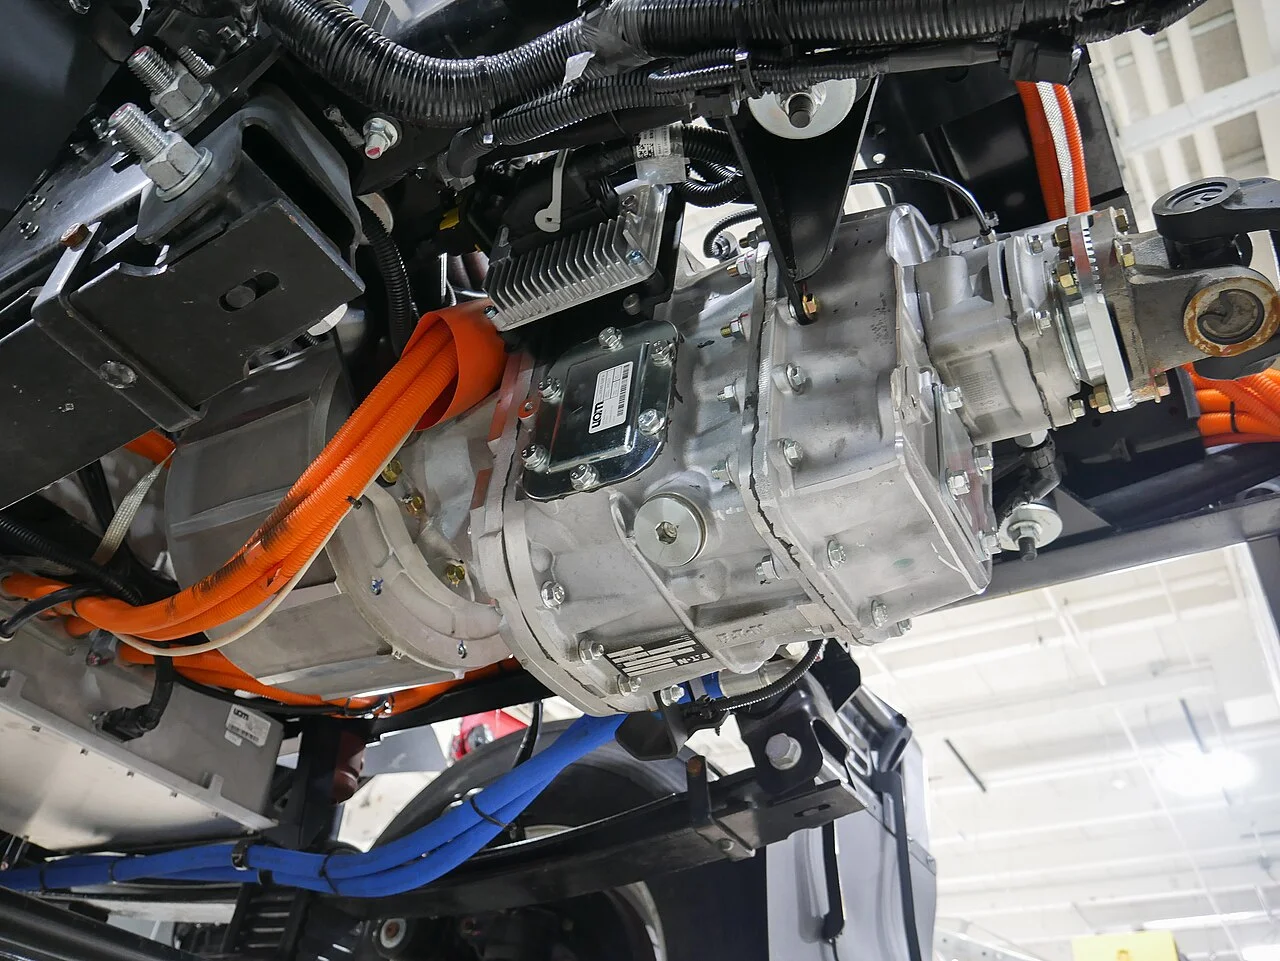
ماله در IAA Transportation یک آلترناتیو بدون عناصر نادر خاکی (Rare Earth Free) را روی نقشه کشش سنگین قرار داد. موتور جدید MAHLE Contactless Transmitter یا MCT یک ماشین سنکرون (Synchronous Machine) با سیمپیچی روتور است که هیچ آهنربای دائمی در روتور ندارد و بنابراین هیچ محتوای نئودیمیوم، دیسپرسیوم یا تربیوم در درایو مصرف نمیکند. تحریک روتور بهجای رینگ لغزان یا جاروبک بهشکل بیسیم انتقال داده میشود؛ همان بخشی که اسم موتور را توضیح میدهد و قطعه مصرفی مرسوم یک ماشین با تحریک بیرونی (Externally Excited Machine) را از پاورترین حذف میکند. توان پیک ۳۷۰ کیلووات و گشتاور بیش از ۹۰۰ نیوتونمتر روی یک سیکل کاری آکسل درایو، بازده VECTO تا ۹۵ درصد، و وزن کل موتور تا ۱۰ کیلوگرم کمتر از یک ماشین آهنربایی مشابه است. برای مهندسی که دارد یک ای-اکسل سنگین اسپک میکند سه نتیجه عملی این است: ریسک زنجیره تأمین از بازار آهنربای چین حذف میشود، هزینه بازیافت پایانعمر پایین میآید چون روتور فقط مس و آهن استاندارد است، و تضعیف میدان (Field Weakening) در سرعت بزرگراه به یک مسئله کنترل جریان روی سمت روتور تبدیل میشود نه یک محدودیت فلاکس آهنربا روی سمت استاتور. MCT یکی از دو رونمایی جهانی ماله روی این غرفه است؛ دومی یک ماژول گسترهافزا (Range Extender) است که هدفش عبور کامیونهای BEV از مرز ۸۰۰ کیلومتر برد کل روی یک پلتفرم است.
مهر ۱۴۰۵
بیشتر بخوانید »
تسلا از IAA Transportation استفاده کرد تا بالاخره به عرضه سمی (Semi) در اروپا متعهد شود و بهجای یک کانسپت دیگر، اعداد واقعی روی میز بگذارد. سمی اروپایی روی یک معماری آکسل عقب کار میکند که سه موتور کشش مستقل بهجای یک ماشین بزرگ نصب میکند و توان ترکیبی درایوترین تا ۸۰۰ کیلووات است. برد تا ۵۵۰ کیلومتر اعلام شده، مصرف ویژه انرژی ۱.۰ کیلوواتساعت بر کیلومتر، و شارژ سریع DC به حدی طراحی شده که بتواند حدود ۶۰ درصد انرژی پک را در حدود ۳۰ دقیقه روی زیرساخت مگاشارژر (Megacharger) که تسلا موازی خودرو میسازد بازیابی کند. تحویل به مشتریان اروپایی برای سال ۲۰۲۷ هدفگذاری شده است. بخش جذاب از دید مهندس کنترل موتور، همان توپولوژی سه-موتوره است: تقسیم کشش روی سه ماشین، گشتاور-وکتورینگ (Torque Vectoring) را روی آکسل عقب به یک مسئله نرمافزاری تبدیل میکند، به تسلا اجازه میدهد روتورهای کوچکتر را روی سرعت پایه بالاتری ببرد، و تنزل تک-موتوره زیر بار حرارتی را به یک تنزل نرم روی سه مسیر حرارتی تبدیل میکند، نه یک محدودیت سخت. این روشنترین سیگنال تا این لحظه است که معماریهای توزیعشده موتور ای-اکسل که قبلاً به سدانهای پرفورمنس محدود بود، به بدنه اصلی کامیونداری کلاس ۸ هم آمده است.
مهر ۱۴۰۵
بیشتر بخوانید »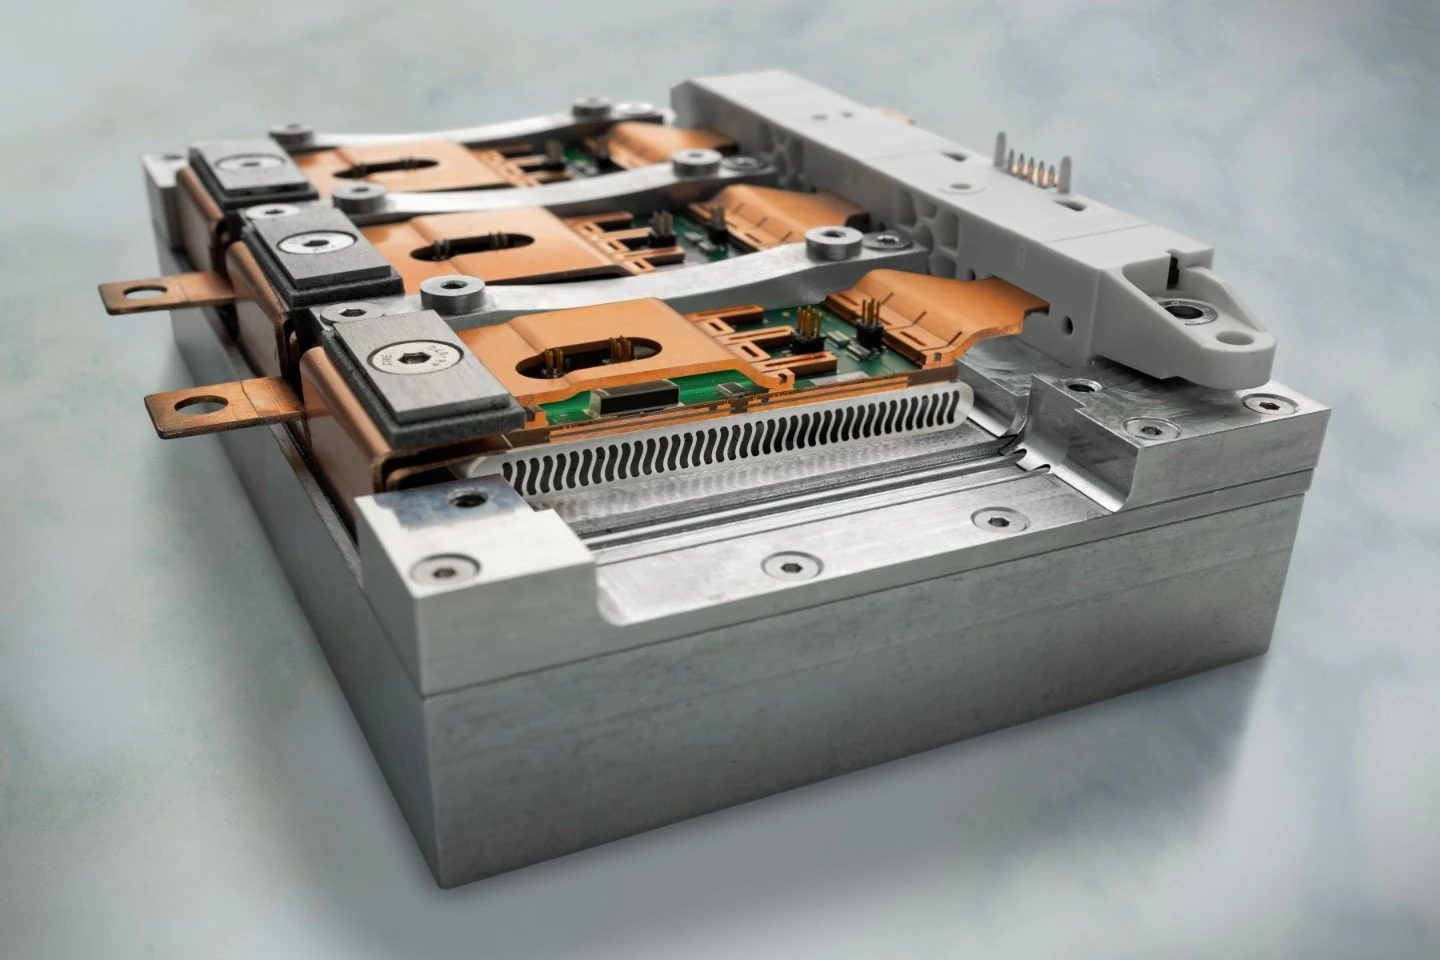
onsemi این هفته از پلتفرم پاور امبدد (Embedded Power Platform یا EPP) رونمایی کرد، معماریای که رویکرد دایهای مجزا (Discrete-Die) که چند دهه ماژولهای قدرت را تعریف کرده رها میکند و خود ویفر (Wafer) را بهعنوان پکیج به کار میگیرد. ایده روی کاغذ ساده و در عمل سخت است: دایهای سیلیکون، کاربید سیلیکون (SiC) و گالیوم نیتراید (GaN) بههمراه گیت درایورهایشان درون یک ساختار باند شده واحد یکپارچه میشوند و ویفر خود نقش زیرلایه الکتریکی و حرارتی را ایفا میکند. onsemi ادعای تا ۴ برابر چگالی توان ماژولهای تراکشن اینورتر معمول و حدود ۱۵ درصد کاهش تلفات سوئیچینگ و هدایتی را دارد؛ هر دو نتیجه اندوکتانس لوپ کوچکتر و مسیر حرارتی کوتاهتری هستند که وقتی وایربوند بین چیپ، درایور و مس حذف میشود به دست میآیند. برای یک تراکشن اینورتر EV با باس ۴۰۰ ولت یا ۸۰۰ ولت این یعنی یا جعبه کوچکتر برای همان گشتاور مداوم یا گشتاور مداوم بیشتر در همان سطح، و یکی از بزرگترین منشأ خرابی قابلیت اطمینان در فصل مشترک دای و پکیج را حذف میکند. پلتفرم ابتدا برای تراکشن خودرو و توزیع توان دیتاسنترهای هوش مصنوعی هدفگذاری شده، اما همین ساختار همان چیزی است که یک درایو FOC صنعتی جمعوجور برای رفتن به سوئیچینگ بالای ۱۰۰ کیلوهرتز بدون مشکل باس مسی به آن نیاز دارد. این قویترین سیگنال تا این لحظه است که تراکشن مبتنی بر Wide-Bandgap به سمت یکپارچگی در مقیاس ویفر حرکت میکند نه یک اسمبلی گسسته هوشمندتر.
شهریور ۱۴۰۵
بیشتر بخوانید »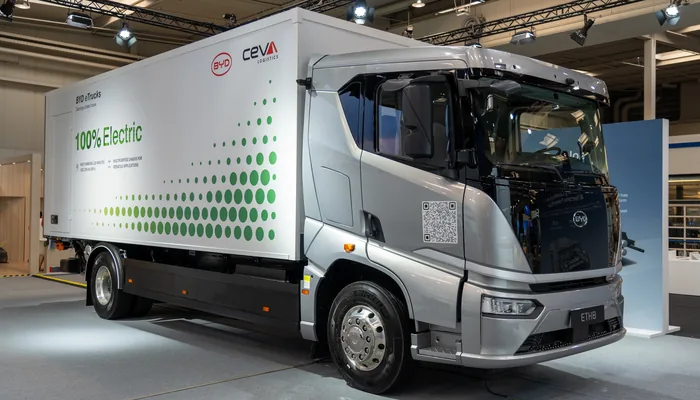
BYD این هفته از IAA Transportation استفاده کرد تا داستان کامیون برقی سنگین خود را از چین به بازار حملونقل راهدور اروپا بیاورد، و اعدادش از نوعی است که سقف انتظار از یک تراکتور برقی را جابجا میکند. مدل جدید ETT 44 یک تراکتور ۴×۲ است که برای ترکیبات تا ۴۴ تن طراحی شده، روی باس ۸۵۱ ولت با باتری ۶۵۱ کیلوواتساعتی Blade Battery ساخته میشود، نامی ۷۴۳ اسب بخار متریک و توان پیک تا ۱۰۰۰ اسب بخار متریک دارد و بردی نزدیک به ۶۰۰ کیلومتر ارائه میدهد. عدد جذاب برای مهندس الکترونیک قدرت سمت DC ورودی است: روی شارژر استاندارد CCS2 اینورتر تا ۴۲۰ کیلووات جذب میکند و ۲۰ تا ۸۰ درصد تقریباً یک ساعت طول میکشد، اما وقتی به سیستم شارژ مگاواتی (Megawatt Charging System) اختصاصی BYD وصل میشود بیش از ۱.۵ مگاوات میگیرد و همان ۲۰ تا ۸۰ درصد را در حدود ۲۰ دقیقه انجام میدهد و در همین بازه تا ۴۰۰ کیلومتر برد اضافه میکند. BYD کامیون را بهتنهایی نمیفروشد؛ خودرو را با سلولهای Blade، شارژرهای مگاواتی، ذخیرهسازی ثابت (Stationary Storage)، مدیریت انرژی و تأمین مالی زیر یک مدل «هزینه کل تحرک» (Total Cost of Mobility) بستهبندی میکند که سبد کامیونهای برقی از ۳.۵ تن تا ۴۴ تن را پوشش میدهد. این نخستین بار است که یک مشتری درایو سنگین اروپا میتواند یک تراکتور اصلی بازار را حول زیرساخت شارژ DC کلاس مگاواتی از یک تأمینکننده واحد اسپک کند.
شهریور ۱۴۰۵
بیشتر بخوانید »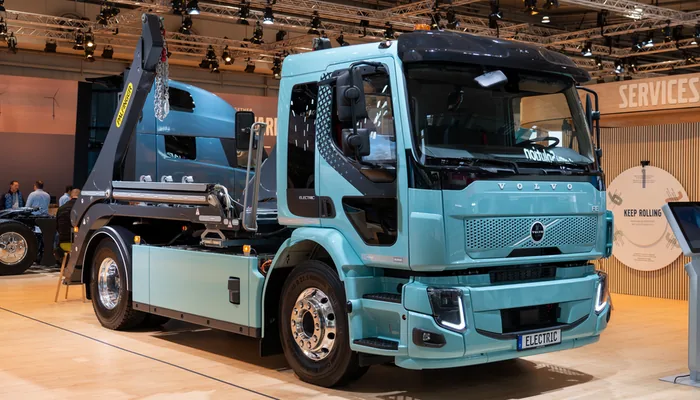
ترنتاید این هفته با سه محصول یکپارچه آکسیال فلاکس در IAA Transportation هانوفر حاضر شد و بالاخره این توپولوژی را از هایپرکار خارج کرد و به کامیونهای حمل زباله، میکسرهای بتن، جرثقیلها و لیفتها آورد. عنوان اصلی، واحد درایو الکتریکی (Electric Drive Unit) آکسیال فلاکس جدید است؛ یک بسته نیمهیکپارچه که موتور، اینورتر و دیفرانسیل را داخل یک محفظه با خنککاری مشترک و مجموعه چرخدنده سادهشده نگه میدارد. در مقایسه با یک درایو رادیال فلاکس با خروجی مشابه، ترنتاید ادعای ۵۳ درصد چگالی گشتاور (Torque Density) بالاتر، ۵۸ درصد حجم کمتر و ۳۷ درصد وزن کمتر را دارد، آن هم روی یک پلتفرم ماژولار که از ۵۵ کیلووات تا ۱ مگاوات مقیاس میگیرد. کنار آن، یک پاور تیکاف الکتریکی (ePTO) در سه سطح ۵۰، ۱۰۰ و ۱۵۰ کیلوواتی برای تجهیزاتی که زمان زیادی در حالت ایدل هستند طراحی شده و بازده سیستمی بالاتر از ۹۰ درصد را در پیک ارائه میدهد؛ یک پیکربندی هیبرید هم همان سختافزار آکسیال فلاکس را روی پلتفرمهای تجاری دیزل بههمراه الکتریک گسترش میدهد. EDU تا امروز بیش از ۶۰۰ مایل رانندگی در مسابقه King of the Hammers 2026 را پشت سر گذاشته، که برای یک اعلام روز مطبوعاتی، یک سیکل کاری واقعی است. این همان نقطهای است که آکسیال فلاکس دیگر یک کنجکاوی هایپرکار اروپایی نیست و روی برگه اسپک واحد درایو ناوگانهای تجاری اصلی ظاهر میشود.
شهریور ۱۴۰۵
بیشتر بخوانید »پلن۲۲ یک فعالیت مهندسی متمرکز بر کنترل موتور است: کنترل میدانگرا (Field-Oriented Control)، درایوهای PMSM و IPMSM، سیستمهای اینورتر و نرمافزار کنترل خودرویی.
پلن۲۲ جایی است که ابزارهای مهندسی، شبیهسازیهای پایتون و پروژههای سختافزاری در تقاطع کنترل موتور، الکترونیک قدرت و سیستمهای EV به اشتراک گذاشته میشود.
اینجا کنترلرهای جریان FOC که روی DSP خانواده TI C2000 اجرا میشوند، ابزارهای پایتون برای محاسبه ضرایب کنترلر PI از پارامترهای ماشین، و دموهای سختافزاری از مقدمات GPIO رزبری پای تا یک درایو سنکرون دوهستهای روی اترنت را پیدا میکنید.
برای پرسشها یا همکاری، یک پیام ارسال کنید یا فرم زیر را پر کنید:
info@plan22.net